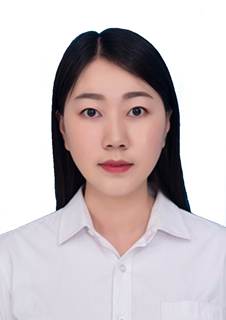
费博雯,女,1991,副教授,辽宁工程技术大学博士,国防科技大学博士后,主要从事无人系统资源组织优化与协同方面研究。目前在IEEE TSC、IEEE IoT Journal、IEEE TITS等国内外知名学术期刊和会议上发表论文30余篇,授权国家发明专利9项。主持国家自然科学基金青年基金项目1项、中国博士后科学基金面上资助项目1项,辽宁省基本科研项目1项。作为核心骨干成员参与军委科技委基础加强重点项目、国家自然科学基金项目等多项课题。相关成果在武警XX平台演练、湖南省省级领导军事日等演习演练任务中的落地转化。获湖南省博士后创新创业大赛优胜奖、获国际会议TrustCom最佳论文奖。
研究方向:自主无人系统任务规划、分布式资源组织与优化、多智能体深度强化学习等。
社会兼职:人工智能学会会员、中国计算机学会会员、Artificial Intelligence & Autonomous Systems(AIAS)期刊青年编委、国际会议BigDIA 2022分会主席、国际会议BigDIA及大数据体系高峰论坛程序委员会成员、Advanced Engineering Informatics、IEEE IoT Journal、IEEE Sensors Journal等国内外期刊审稿人。
主要主持或参与科研项目:
1.国家自然科学基金青年基金项目,在研,主持。
2.中国博士后科学基金面上资助项目,在研,主持。
3.辽宁省基本科研项目,在研,主持。
4.军委科技委XX工程重点项目,在研,参与,总师办成员。
5.军委科技委基础加强重点项目,在研,参与,子模块负责人。
6.军委装备发展部军内科研项目,结题,参与,子模块负责人。
代表性学术成果:
[1] Bowen Fei, Daqian Liu, Weidong Bao, Xiaomin Zhu, Xiaoqing Li. Task-Driven Multi-UAV Path Planning via Three-Stage Optimization Strategy for Urban Region Surveillance, Advanced Engineering Informatics, 2025. (中科院1区,CCF B,Top期刊,A1)
[2] Daqian Liu, Jiahao Zhang, Bowen Fei*. STCTrack: Bidirectional Mamba with Dynamic Attention for Spatiotemporal-Contextual Tracking[J]. Journal of King Saud University-Computer and Information Sciences, 2026. (中科院2区,A2);
[3] Daqian Liu, Bowen Fei, Weidong Bao, Xiaomin Zhu, and Xiaoqing Li. DAWN: Dynamic Task Planning of Multi-UAV With Two-Layer Optimization Mechanism in Uncertain Environments[J]. IEEE Internet of Things Journal, 2024.(中科院1区,Top期刊,A1);
[4] Bowen Fei, Weidong Bao, Xiaomin Zhu, Daqian Liu, Tong Men, and Zhenliang Xiao. Autonomous Cooperative Search Model for Multi-UAV With Limited Communication Network[J]. IEEE Internet of Things Journal, 2022. (中科院1区,Top期刊,A1)
[5] Bowen Fei, Xiaomin Zhu, Daqian Liu, Junjie Chen, Weidong Bao, and Ling Liu. Elastic Resource Provisioning using Data Clustering in Cloud Service Platform[J]. IEEE Transactions on Services Computing (TSC), 2022. (CCF A,中科院2区,A2)
[6] Bowen Fei, Daqian Liu, Weidong Bao, Xiaomin Zhu, and Mingyin Zou. RISE: Rolling-Inspired Scheduling for Emergency Tasks by Heterogeneous UAVs[J]. Drones, 2022. (中科院2区,A2)
[7] 费博雯, 邢文杰, 刘大千. 基于层次注意力机制的多无人机巡检路径规划方法[J]. 电子与信息学报, 2026. (EI, 卓越期刊,A2)
[8] 费博雯, 包卫东, 刘大千, 朱晓敏. 面向动态目标搜索与打击的空地协同自主任务分配方法[J]. 系统工程与电子技术, 2024. (EI, CSCD,A2)
授权国家发明专利:
1.城市无人机辅助监视方法、装置、电子设备及存储介质,2026-09-04,ZL2023112 78277.6.
2.基于动态目标搜索的空地协同任务分配方法及相关设备, 2024-09-06,ZL20221024 3396.7.
3.一种通信链路受限下的多无人机自主协同搜索方法, 2022-5-10, ZL202110780095.3.
4.云环境下基于数据聚类的弹性资源供应方法和装置, 2022-4-19, ZL201910816112.7.
5.用于目标跟踪的多无人机协同优化方法及系统, 2022-9-30, ZL201910789205.5.
6.一种无人机编队协同目标监视的路径规划方法及系统, 2022-07-19, ZL2021107807 61.3.
7.城市环境下多无人机协同搜索方法及装置, 2023-2-10, ZL202110594576.5.
8.一种基于先验模型约束的抗干扰轮廓跟踪方法, 2019-05-14, ZL201710071152.4.
9.一种基于加权模型约束的抗干扰轮廓跟踪, 2021-05-18, ZL201711029450.3.
欢迎对智能无人系统(无人机/无人车等)有浓厚兴趣的同学加入。如果你对这个领域怀揣热忱,如果你具备一定的动手能力,如果你愿意在科学研究中打磨自己,我们期待与你并肩前行,在智能无人系统这片蓝海里,做真正有价值的工作。
读研是一段双向选择的旅程。我们团队这里可能没有轻松的捷径,但有真实的项目、前沿的课题和愿意投入时间陪你成长的导师。如果你准备好迎接挑战、踏实做事,欢迎加入我们——你出努力,我出指导和资源,一起做出能落地的科研成果。
联系方式:E-mail:feibowen@lntu.edu.cn